Des algorithmes de contrôle actif conçus pour votre application
Après avoir caractérisé le bruit, ses voies de transmission et les performances accessibles, nous sélectionnons et configurons les briques de contrôle actif adaptées : capteurs de référence et d'erreur, actionneurs, algorithmes adaptatifs et stratégie de régulation.
Ces traitements peuvent être portés directement sur votre DSP ou intégrés à l'un de nos contrôleurs. Lorsque l'application l'exige, nous concevons également une électronique de contrôle dédiée, autour d'un microcontrôleur ou d'un DSP dimensionné pour les contraintes de calcul, de mémoire, de latence et d'interfaçage du système.
La solution complète est ensuite intégrée, réglée et validée dans les conditions réelles d'utilisation.
Les solutions passives ont atteint leurs limites
Le traitement passif devient inefficace aux basses fréquences
L'isolation et l'absorption ont réduit les composantes moyennes et hautes fréquences, mais le bruit résiduel reste dominé par le grave. Aux grandes longueurs d'onde, obtenir une atténuation supplémentaire exige des épaisseurs, des volumes ou des masses incompatibles avec le système.
Les sources primaires ne peuvent pas être modifiées
Moteurs, ventilateurs, pompes et organes tournants génèrent des composantes tonales ou harmoniques liées à leur régime de fonctionnement. Ces sources sont nécessaires au produit et ne peuvent être ni supprimées ni déplacées. La réduction doit donc agir sur le champ acoustique qu'elles produisent.
Les contraintes d'intégration excluent l'ajout de solutions passives
L'encombrement, la masse et l'architecture mécanique sont déjà figés. L'ajout d'absorbants, de barrières ou de traitements vibratoires supplémentaires n'est plus compatible avec les contraintes du produit.
La chaîne de contrôle temps réel reste à concevoir
La mise en œuvre exige un signal de référence suffisamment corrélé au bruit, des capteurs d'erreur correctement positionnés et des sources secondaires capables de produire le contre-champ nécessaire. Il faut également maîtriser les chemins secondaires, la causalité, la latence, la stabilité et les ressources de calcul de la plateforme.
De l'analyse du bruit au système de contrôle actif embarqué
ARTEAC-LAB conçoit des solutions de contrôle actif acoustique et vibratoire adaptées à chaque application. Notre intervention commence par l'identification des sources, des voies de transmission et des composantes fréquentielles à traiter. Nous déterminons ensuite la faisabilité du contrôle, l'atténuation accessible et l'architecture nécessaire : références, capteurs d'erreur, actionneurs, voies de contrôle et plateforme temps réel.
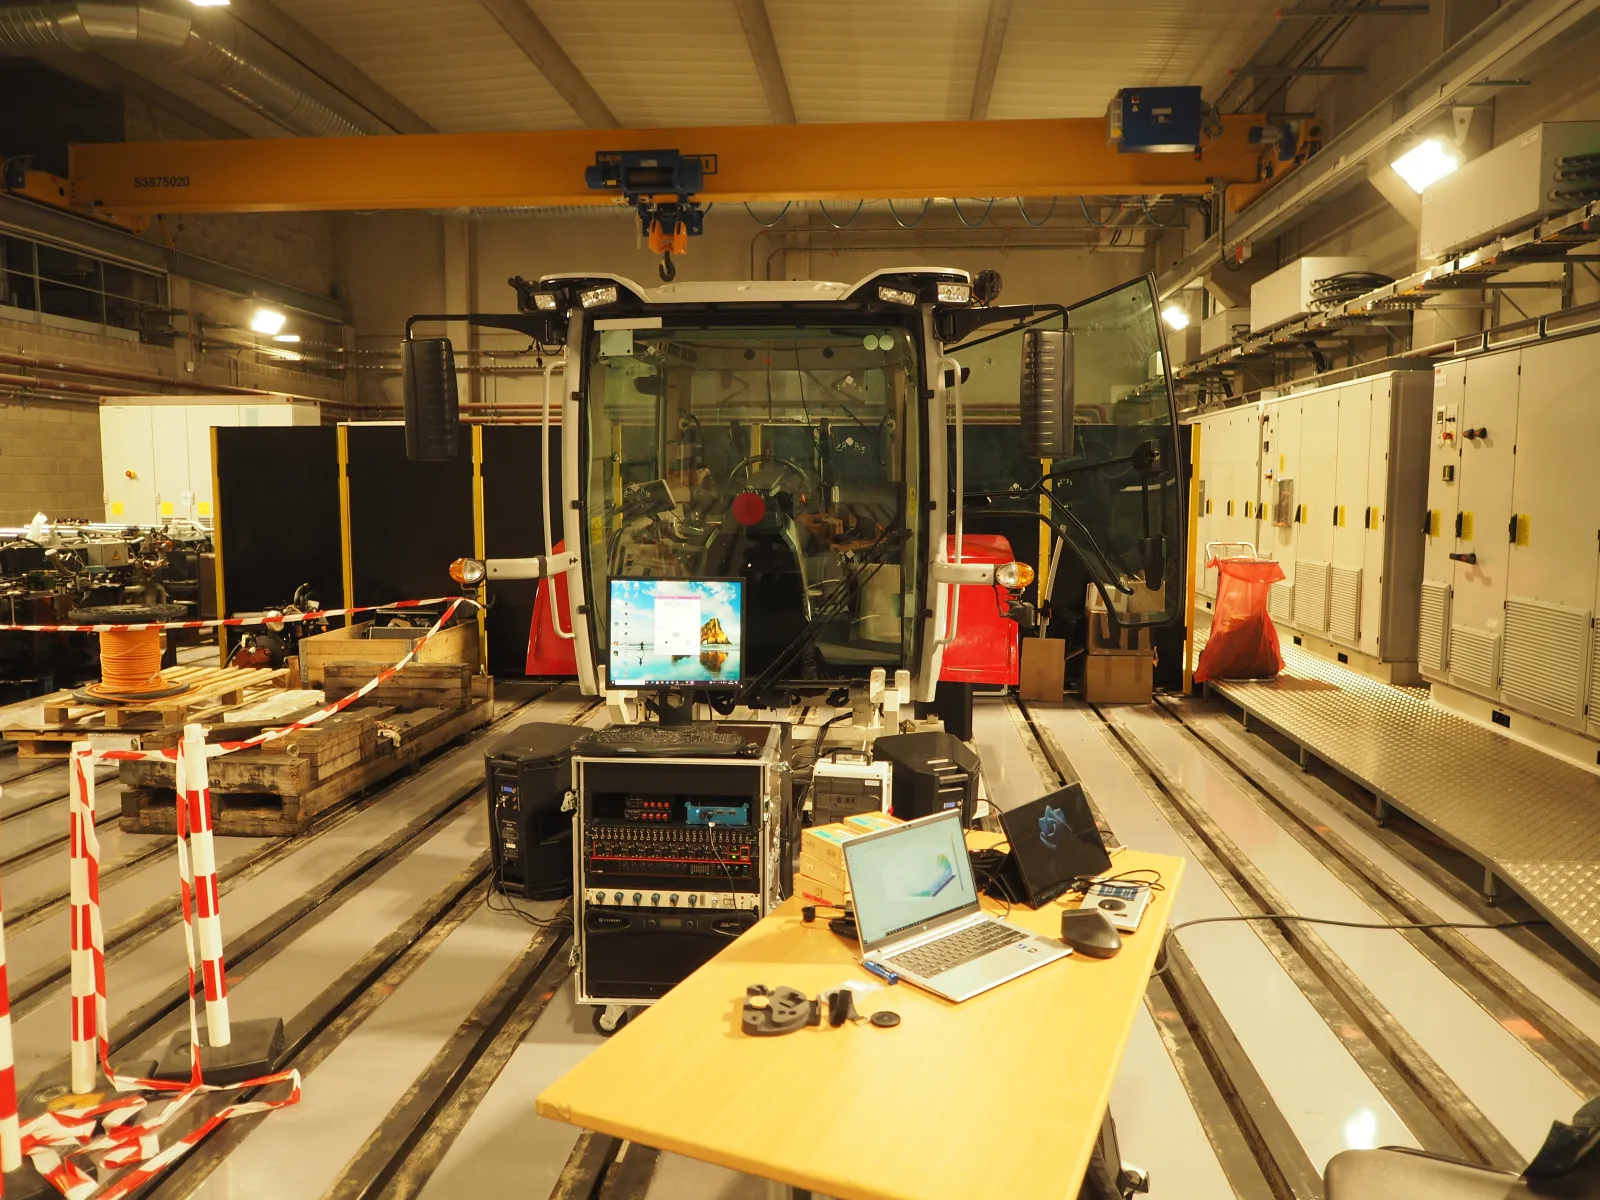 Réseau de microphones en cabine
Nos briques algorithmiques
Selon la nature du bruit et les signaux disponibles, nous mettons en œuvre :
- Contrôle adaptatif feedforward
- Utilisation d'un signal de référence corrélé au bruit, avec des algorithmes de type FxLMS.
- Contrôle feedback
- Régulation à partir du signal mesuré dans la zone à protéger, sans référence amont directement accessible.
- Contrôle hybride feedforward-feedback
- Combinaison des deux architectures pour améliorer l'atténuation et la robustesse.
Une réponse adaptée à votre problématique
Ces architectures sont utilisées pour :
- Contrôle tonal et harmonique
- Traitement des fréquences liées au régime d'un moteur, d'un ventilateur ou d'un organe tournant.
- Contrôle large bande
- Réduction de bruits dont le contenu fréquentiel évolue dans le temps.
- Architectures monovoies et multivoies
- Contrôle SISO ou MIMO avec plusieurs références, actionneurs et capteurs d'erreur.
- Contrôle acoustique et vibratoire
- Action sur le champ sonore, sur les vibrations de structure ou sur leur couplage.
Nos moyens de prototypage et d'intégration
Nous disposons de plusieurs niveaux de mise en œuvre :
- Simulation à partir de mesures réelles
- Pour comparer les architectures et dimensionner le nombre de voies.
- Preuve de concept (POC)
- Réalisée sur une plateforme temps réel afin de démontrer la faisabilité sur le système.
- Contrôleurs ARTEAC-LAB
- Pour le prototypage, les essais sur site et les premières intégrations.
- Portage sur le DSP ou le microcontrôleur du client
- En fonction des ressources de calcul, de la mémoire et de la latence disponibles.
- Conception d'un contrôleur dédié
- Lorsque la plateforme existante ne répond pas au besoin.
- Développement de l'électronique embarquée
- Avec le choix du DSP ou du microcontrôleur, des interfaces d'acquisition et de restitution et de la synchronisation des voies.
- Validation sur le système réel
- Par des mesures acoustiques, vibratoires et, lorsque nécessaire, perceptives.
ARTEAC-LAB n'est pas un distributeur de matériel standard. Nous fournissons les algorithmes, l'architecture de contrôle et les moyens électroniques nécessaires à leur mise en œuvre. La solution est conçue pour être intégrée au produit ou à l'installation du client, sur sa propre plateforme ou au moyen d'un contrôleur développé spécifiquement pour l'application.
Deux contrôleurs temps réel développés en interne
µ-CTL, notre contrôleur temps réel existant
Conçu par Philippe Herzog, µ-CTL est une plateforme compacte de contrôle actif fondée sur un processeur dsPIC33 de 60 MIPS, capable d'exécuter des filtres FIR jusqu'à 20 millions de coefficients par seconde. Son fonctionnement bare metal, sans système d'exploitation, garantit un traitement déterministe à très faible latence.
Elle comprend 4 ou 8 entrées et 2 sorties analogiques ±5 V, avec conversion 16 bits et fréquence d'échantillonnage réglable de 100 Hz à 24 kHz. La chaîne d'acquisition présente une latence d'environ 23 µs et la conversion de sortie environ 4,5 µs par canal, hors temps de calcul algorithmique. Sa mémoire statique de 32 ko et ses modules d'entrée personnalisables permettent d'intégrer des algorithmes de contrôle actif autonomes.
NCTL, en développement
Actuellement en développement, avec une réalisation prévue fin 2026, NCTL est notre nouvelle plateforme modulaire de contrôle actif à très faible latence, destinée au prototypage de systèmes acoustiques multivoies. Elle vise des latences de 10 à 20 µs en boucle fermée et inférieures à 100 µs en contrôle feedforward, sur une bande typique de 50 à 400 Hz.
Son architecture permettra d'associer différents modules d'entrées-sorties et de calcul selon les applications : contrôle modal, contrôle en champ proche, traitement multiréférence ou spatialisation. Extensible jusqu'à 64 entrées et 32 sorties, elle permettra de valider les algorithmes avant leur intégration sous une forme compacte et industrialisable.
Le contrôle actif en clair
Contrôle actif ou réduction passive : que choisir ?
Le passif (matériaux, isolation) est efficace en hautes fréquences mais lourd et encombrant en basses fréquences. Le contrôle actif excelle précisément là, il génère un contre-bruit qui annule la composante basse fréquence. La bonne réponse est souvent hybride et c'est l'étude de faisabilité qui tranche.
Qu'est-ce que le FxLMS ?
Le FxLMS (Filtered-x Least Mean Squares) est l'architecture de référence du contrôle actif. Elle tient compte du chemin secondaire, c'est-à-dire du trajet entre le haut-parleur de contrôle et le microphone d'erreur, que le LMS classique ignore. Son identification correcte conditionne la stabilité du système.
Peut-on réduire le bruit autour de la tête seulement ?
Oui, c'est une application particulière du contrôle actif, dans une zone localisée et sans casque. Elle a sa propre page, notre appui-tête actif.